Zinova, una startup de San José, presentó un sistema de inteligencia artificial que permite a los robots manejar herramientas convencionales en una obra. Mediante pinzas y sensores, la tecnología busca que una misma máquina pueda realizar distintas tareas en un entorno difícil de automatizar.
La startup nació a partir de RIC Robotics, una empresa con experiencia en robótica e impresión 3D aplicada a la construcción. Entre sus proyectos figuran Zyrex, un robot de seis metros de altura, y una ampliación de 465 metros cuadrados para un Walmart, construida mediante impresión 3D en aproximadamente una semana.
Vale aclarar que Zinova no comercializa robots completos. Su propuesta, denominada "Inteligencia de Herramientas", consiste en una tecnología que puede incorporarse a diversas máquinas.
"La inteligencia artificial consiste en la capacidad de asignar una tarea a un robot mediante una herramienta estandarizada", explicó Ryan Cox, director ejecutivo de la empresa, durante la presentación. Según señaló, cada robot necesita una función específica. "Un robot sin una función es solo un juguete", afirmó.
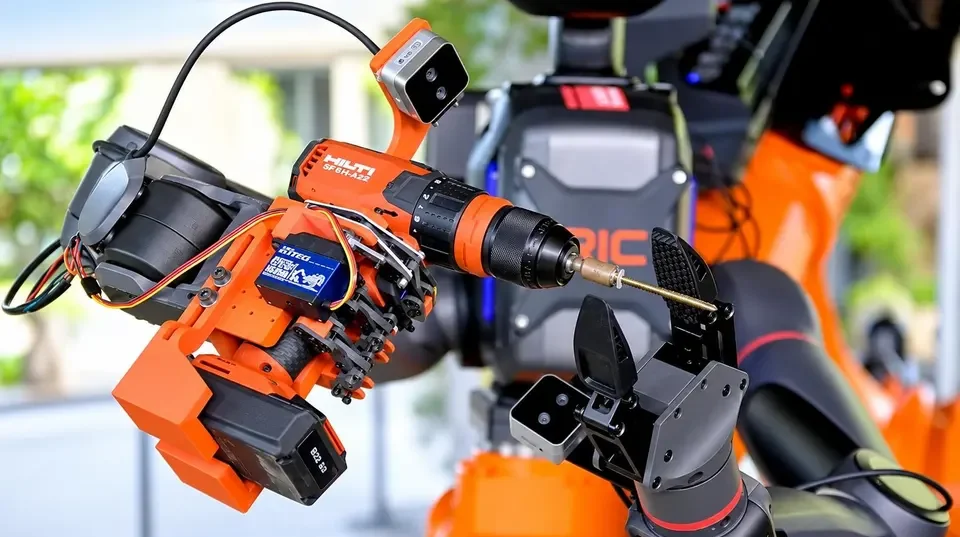
Muchas herramientas de construcción, como taladros, sierras, pistolas de clavos y martillos neumáticos, comparten un diseño similar. Tienen un mango para sujetarlas y un gatillo para accionarlas. Zinova aprovecha esa característica mediante una pinza que mantiene firme la herramienta y presiona el gatillo, sin necesidad de imitar todos los movimientos de una mano humana.
"Casi todo lo que los humanos construyeron, desde casas y fábricas hasta infraestructura y naves espaciales, fue posible gracias al uso experto de herramientas", sostuvo Ziyou Xu, fundador de Zinova. También agregó: "Nuestro objetivo es darle a la IA física esa misma capacidad, de modo que la forma del robot pueda cambiar sin que pierda la habilidad para usar herramientas".
El mecanismo elegido por Zinova es más simple que las manos de cinco dedos desarrolladas por buena parte de la industria de la robótica. Esos modelos intentan imitar la anatomía humana mediante articulaciones y materiales capaces de percibir el contacto.
Para controlar la herramienta, la empresa desarrolló un sensor denominado TEISI. El dispositivo mide la presión, la fuerza de giro, las vibraciones y la resistencia que se producen durante el trabajo. Con esos datos, el robot puede reconocer si algo funciona mal y ajustar sus movimientos. Un carpintero, por ejemplo, puede sentir que una broca está por trabarse debido a la presión en la muñeca o al sonido del taladro. TEISI busca darle al robot esa información que una cámara, por sí sola, no puede registrar.
En el video de presentación, los robots tienen cabeza, torso y dos brazos terminados en pinzas. En la parte inferior, están montados sobre una estructura que no imita las piernas humanas ni utiliza una plataforma convencional con ruedas. Cox explicó que el diseño responde a necesidades prácticas. Los dos brazos permiten manejar las herramientas y la cabeza funciona como soporte para la cámara.
"En realidad, no nos importa cómo se ve el robot. Lo que nos importa es llevar la herramienta al lugar correcto y en el momento adecuado", señaló. Según el ejecutivo, el diseño permite alcanzar puntos ubicados entre 4,5 y 9 metros de distancia.
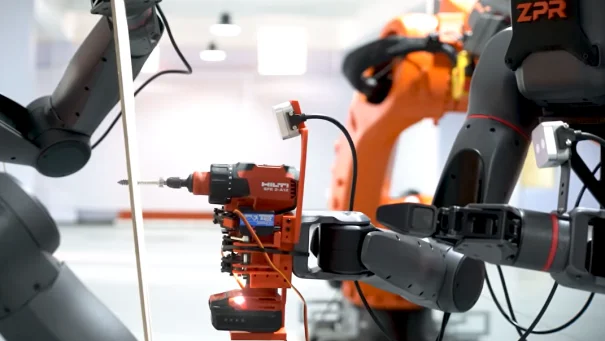
En la demostración, Cox le da una orden verbal a Ziggy para que construya un panel de hormigón de 1,8 por 1,8 metros. El robot comienza armando el molde. Para hacerlo, une piezas de madera con una pistola de clavos. Luego realiza perforaciones, coloca y fija las barras de refuerzo y, por último, alisa el hormigón vertido dentro de la estructura.
La prueba reproduce, a menor escala, un sistema utilizado para construir depósitos y, cada vez con mayor frecuencia, centros de datos. Los paneles se preparan en posición horizontal y permanecen así hasta que el hormigón se endurece. Después, una grúa los levanta y los coloca en su posición definitiva. En una obra real, pueden medir entre 6 y 12 metros y pesar decenas de toneladas.
La grabación no permite determinar cómo Ziggy recibe cada herramienta ni cuánta intervención humana hay entre una etapa y la siguiente. De todos modos, muestra que un mismo robot puede realizar varias tareas consecutivas durante la fabricación del panel.
Por qué ahora podría ser diferente
Durante años, los robots tuvieron dificultades para trabajar en la construcción porque estaban diseñados para repetir movimientos en entornos controlados. Una obra funciona de otra manera. Los materiales cambian de lugar, surgen obstáculos y las condiciones se modifican a medida que avanza el trabajo.
Los nuevos sistemas de inteligencia artificial permiten que las máquinas detecten esos cambios y ajusten sus movimientos. Varias empresas ya aplican esta capacidad a tareas específicas. Dusty Robotics marca los planos directamente sobre el piso, Canvas realiza terminaciones en paredes de yeso y Monumental coloca ladrillos. La propuesta de Zinova es más amplia porque busca que una misma tecnología pueda utilizarse con distintas herramientas y en diferentes etapas de una obra.
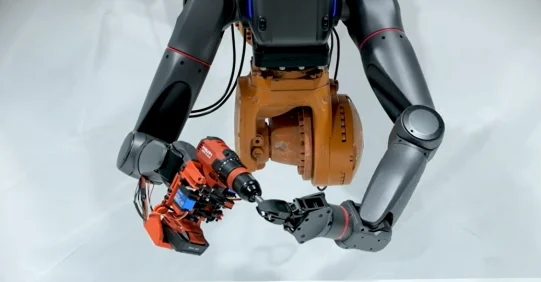
Por ahora, funciona mejor con equipos eléctricos accionados por un gatillo. En un taladro, por ejemplo, los sensores pueden medir la presión y la resistencia para ajustar el movimiento. Usar un martillo es mucho más complejo porque hay que controlar con precisión la velocidad, la trayectoria y la fuerza de cada golpe. Incluso las manos mecánicas y los brazos robóticos más avanzados todavía tienen dificultades para hacerlo.
¿Estos robots podrían eliminar empleos?
La compañía sostiene que su objetivo es cubrir la falta de trabajadores que enfrenta el sector, aunque el sistema todavía deberá demostrar su rendimiento en obras reales y a mayor escala.
"No se están perdiendo puestos de trabajo. Lo que hay son puestos que no se están cubriendo", afirmó Cox. Según explicó, por cada persona que ingresa al sector, otras cinco lo abandonan. "No pretendo quitarle el trabajo a un albañil. Quiero que pueda seguir trabajando durante más tiempo sin destruirse físicamente", añadió.
Por ahora, la fabricación de un panel pequeño durante una demostración no permite anticipar el impacto laboral de esta tecnología. Aun así, el proyecto representa uno de los intentos más avanzados por desarrollar una máquina capaz de asumir diferentes tareas dentro de una obra.
*Esta nota fue publicada originalmente en Forbes.com.